Shenzhen CKD Technology Co., Ltd.
Produits
Série S (modèle d'introduction)
  • Série S (modèle d'introduction)Série S (modèle d'introduction)

Série S (modèle d'introduction)

Robot de bureau d'entrée de gamme fiable
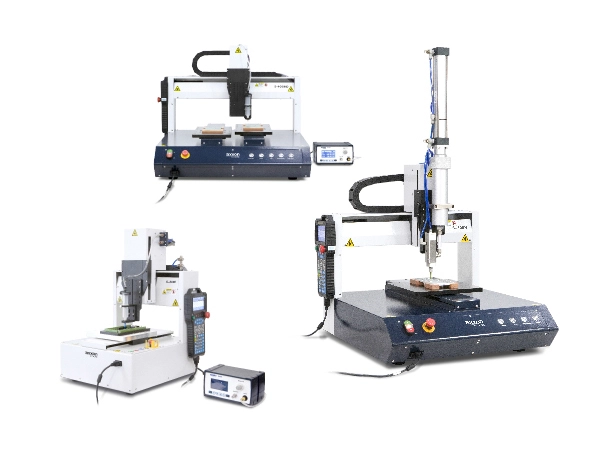
Le modèle d'introduction de la série S propose un robot de bureau stable et polyvalent capable de monter diverses valves de distribution pour mettre en œuvre rapidement l'automatisation de la distribution.

Caractéristiques du processus

Conçu pour l'assemblage

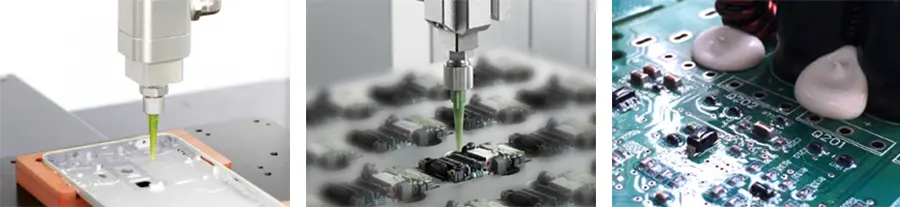
Le robot de bureau semi-automatisé d'entrée de gamme de la série S offre une solution rentable pour le traitement des boîtiers électroniques et industriels de forme irrégulière, ainsi que pour les applications de test, de soudage et de distribution. Des fonctionnalités telles que l’étalonnage automatique de l’aiguille et le contrôle intelligent des vannes contribuent à minimiser le temps de configuration des étapes de programmation complexes et à réduire les temps d’arrêt.


Applications courantes

• Distribution et

• Tests

• Jet industriel

• Empotage

• Remplissage


Configuration standard

• Mouvement sur 3 axes

• Contrôle intelligent des vannes

• Programmeur portatif


Configuration facultative

• Calibrage de l'aiguille

• Boîtier de sécurité

• Barrière immatérielle de sécurité

• Détection de bas niveau

• Modules multi-axes, diverses vannes, divers contrôleurs

Caractéristiques

Paramètres de base S-300H S-400H S-500H S-400HD S-500HD S-200E
Dimensions L×P×H (mm) 606×741×638 706*841*638 806*941*638 706*841*638 806*941*638 521*464*647
Déplacement sur trois axes X/Y/Z (mm) 300*300*100 400*400*100 500×500×100 - - 200*200*100
X/Y1/Y2/Z quatre axes
Course (mm)
- - - 400*400*400*100 500*500*500*100 -
Poids de l'équipement (KG) 103 125 142 135 113 48
Répétabilité X/Y/Z (mm) ±0,01 ±0,01 ±0,02
X/Y/ZMax. Vitesse (mm/s) 800/800/300 800/800/800/300 800/800/300
Accélération X/Y/Z 0,8g 0,8g 0,3g
Structure mécanique X/Y/Z Pont en H Pont en H Pont en H
Méthode de contrôle X/Y/Z Contrôleur de mouvement autonome Contrôle de mouvement autonome Contrôle de mouvement autonome
Méthode d'entraînement X/Y/Z Servo AC + Module de haute précision Servo AC + Module de haute précision Module servo AC + vis à billes
Charge utile sur l'axe Z (kg) 5 5 5
Charge utile du tableau de l'axe Y (kg) 10 10 10
Méthode de programmation Programmeur portatif Programmeur portatif Programmeur portatif
Capacité de stockage 128 128 128
Puissance (W) 600 800 400


Caractéristiques du processus

Conçu pour l'assemblage

Le robot de bureau semi-automatisé d'entrée de gamme de la série S offre une solution rentable pour le traitement des boîtiers électroniques et industriels de forme irrégulière, ainsi que pour les applications de test, de soudage et de distribution. Des fonctionnalités telles que l’étalonnage automatique de l’aiguille et le contrôle intelligent des vannes contribuent à minimiser le temps de configuration des étapes de programmation complexes et à réduire les temps d’arrêt.


Applications courantes

• Distribution et

• Tests

• Jet industriel

• Empotage

• Remplissage


Configuration standard

• Mouvement sur 3 axes

• Contrôle intelligent des vannes

• Programmeur portatif


Configuration facultative

• Calibrage de l'aiguille

• Boîtier de sécurité

• Barrière immatérielle de sécurité

• Détection de bas niveau

• Modules multi-axes, diverses vannes, divers contrôleurs

Caractéristiques

Paramètres de base S-300H S-400H S-500H S-400HD S-500HD S-200E
Dimensions L×P×H (mm) 606×741×638 706*841*638 806*941*638 706*841*638 806*941*638 521*464*647
Déplacement sur trois axes X/Y/Z (mm) 300*300*100 400*400*100 500×500×100 - - 200*200*100
X/Y1/Y2/Z quatre axes
Course (mm)
- - - 400*400*400*100 500*500*500*100 -
Poids de l'équipement (KG) 103 125 142 135 113 48
Répétabilité X/Y/Z (mm) ±0,01 ±0,01 ±0,02
X/Y/ZMax. Vitesse (mm/s) 800/800/300 800/800/800/300 800/800/300
Accélération X/Y/Z 0,8g 0,8g 0,3g
Structure mécanique X/Y/Z Pont en H Pont en H Pont en H
Méthode de contrôle X/Y/Z Contrôleur de mouvement autonome Contrôle de mouvement autonome Contrôle de mouvement autonome
Méthode d'entraînement X/Y/Z Servo AC + Module de haute précision Servo AC + Module de haute précision Module servo AC + vis à billes
Charge utile sur l'axe Z (kg) 5 5 5
Charge utile du tableau de l'axe Y (kg) 10 10 10
Méthode de programmation Programmeur portatif Programmeur portatif Programmeur portatif
Capacité de stockage 128 128 128
Puissance (W) 600 800 400


Balises actives: Accouplements série S, fournisseur d'accouplements à mâchoires flexibles, vente en gros d'accouplements d'entraînement industriels
envoyer une demande
Informations de contact
  • Adresse

    5e étage, bâtiment 2, n° 182, route Chang'an Xi'an, ville de Chang'an, Dongguan, province du Guangdong, Chine.

Si vous avez des questions concernant un devis ou une coopération, n'hésitez pas à envoyer un e-mail ou à utiliser le formulaire de demande suivant. Notre représentant commercial vous contactera dans les 24 heures.
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies.politique de confidentialité
RejeterAccepter